รั้วนิรภัยสำหรับหุ่นยนต์
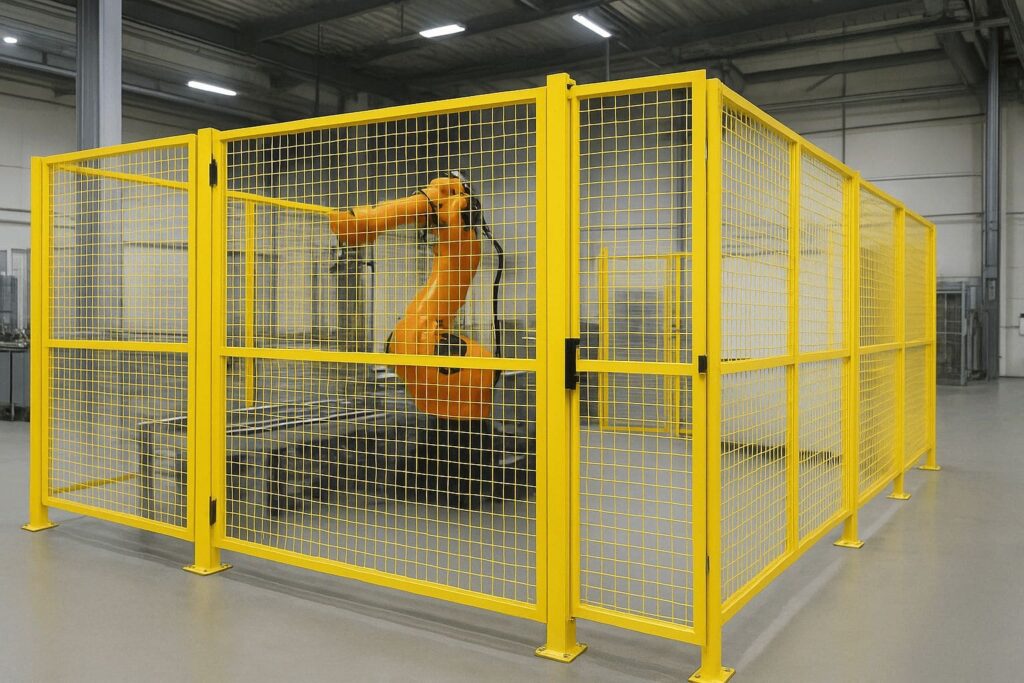
ในฐานะผู้เชี่ยวชาญด้านวิศวกรรมความปลอดภัยและการออกแบบระบบและติดตั้งหุ่นยนต์ การตระหนักถึงความสำคัญของ รั้วนิรภัยสำหรับหุ่นยนต์ (Robot Safety Fence) ในงานติดตั้ง หุ่นยนต์อุตสาหกรรม (Industrial Robots) ไม่ใช่เพียงแค่การปฏิบัติตามกฎหมาย แต่คือการลงทุนที่ให้ผลตอบแทนสูงสุดด้านความมั่นคงในการดำเนินงาน (Operational Integrity) และการป้องกันชีวิตและทรัพย์สิน
ในยุคที่อุตสาหกรรม 4.0 ขับเคลื่อนด้วยระบบอัตโนมัติขั้นสูง หุ่นยนต์ทำงานด้วยความเร็วสูงและมีกำลังมหาศาล การมีเครื่องป้องกันทางกายภาพที่ถูกต้องตามหลักวิศวกรรมจึงเป็นหัวใจหลักที่ไม่อาจละเลยได้ บทความนี้จะเจาะลึกถึงหลักการสำคัญ มาตรฐานสากล และแนวทางปฏิบัติที่วิศวกรและผู้ประกอบการต้องนำไปใช้ในการออกแบบและติดตั้งรั้วนิรภัยให้มีประสิทธิภาพสูงสุด โดยอ้างอิงจากมาตรฐาน 2 ฉบับ คือ ISO 14120 และ 3950 เล่ม 2-2567
1. บทนำ: หุ่นยนต์กับการก้าวข้ามความเสี่ยงในโรงงาน
การใช้งานหุ่นยนต์อุตสาหกรรมได้ปฏิวัติภาคการผลิตทั่วโลก แต่เมื่อใดก็ตามที่มีการเคลื่อนไหวของเครื่องจักรที่มีความเร็วและแรงสูง ความเสี่ยงด้านความปลอดภัยจะเพิ่มขึ้นตามมา หุ่นยนต์สามารถสร้างอันตรายได้หลายรูปแบบ ทั้งจากการชน การกระแทก การบดอัด และชิ้นส่วนที่ถูกเหวี่ยงออกมาระหว่างการทำงาน ดังนั้น
รั้วนิรภัยสำหรับหุ่นยนต์ จึงเป็นมาตรการป้องกันขั้นต้นและสำคัญที่สุด ที่ทำหน้าที่เป็น สิ่งกีดขวางทางกายภาพ (Physical Barrier) เพื่อแยกพื้นที่การทำงานของหุ่นยนต์ (Hazard Zone) ออกจากพื้นที่ของมนุษย์อย่างเด็ดขาด
ตามหลักการลดความเสี่ยง (Hierarchy of Control) รั้วนิรภัยจัดอยู่ในมาตรการด้าน วิศวกรรม (Engineering Control) ซึ่งมีประสิทธิภาพสูงกว่ามาตรการด้านการบริหารจัดการ (Administrative Control) หรือการใช้อุปกรณ์ป้องกันส่วนบุคคล (PPE) การออกแบบรั้วนิรภัยที่เหมาะสมจึงเป็นรากฐานของความปลอดภัยทั้งระบบ
2. หัวใจหลักของความปลอดภัย: มาตรฐานรั้วนิรภัยรั้วนิรภัยสำหรับหุ่นยนต์
การออกแบบและติดตั้งรั้วนิรภัยสำหรับหุ่นยนต์ต้องอยู่ภายใต้กรอบของมาตรฐานความปลอดภัยเครื่องจักร เพื่อให้แน่ใจว่ารั้วสามารถทำงานได้จริงและทนทานต่อสภาพแวดล้อมอุตสาหกรรม
2.1 ISO 14120:2015: หลักการทั่วไปสำหรับการออกแบบ Guards
มาตรฐาน BS EN ISO 14120:2015 เป็นมาตรฐาน Type-B2 ซึ่งให้ข้อกำหนดทั่วไปสำหรับการออกแบบและการสร้าง รั้วนิรภัย ทั้งแบบยึดถาวรและแบบเคลื่อนย้ายได้ โดยครอบคลุมประเด็นสำคัญดังนี้:
2.1.1 รั้วยึดถาวร (Fixed Guard)
รั้วประเภทนี้คือรั้วหลักที่ใช้กั้นพื้นที่ทำงานของหุ่นยนต์ โดยมีข้อกำหนดที่เคร่งครัด:
- การถอดออกด้วยเครื่องมือ: รั้วยึดถาวรจะต้องถูกออกแบบมาให้สามารถ ถอดออกหรือเปิดได้ด้วยการใช้เครื่องมือเท่านั้น (เช่น ประแจหรือไขควง) และต้องป้องกันไม่ให้สามารถถอดออกได้อย่างง่ายดาย ซึ่งสิ่งนี้เป็นการบังคับใช้ขั้นตอนการทำงานที่ปลอดภัย (Safe Working Procedure) สำหรับการเข้าสู่พื้นที่อันตราย
- ความทนทานต่อแรงกระแทก (Impact Resistance): รั้วต้องมีความแข็งแรงและถูกออกแบบมาเพื่อ รองรับแรงกระแทกและกักเก็บชิ้นส่วนที่อาจถูกเหวี่ยงออกมา จากเครื่องจักรหรือชิ้นงานได้ มาตรฐานนี้ยังมีภาคผนวกแนะนำวิธีการทดสอบแรงกระแทกด้วย (เช่น การทดสอบด้วยลูกตุ้มหรือวัตถุที่ถูกเหวี่ยง)
2.1.2 รั้วจำกัดระยะห่าง (Distance Guard)
รั้วนิรภัยโดยรอบ (Perimeter Guarding) ที่ใช้ในระบบหุ่นยนต์ส่วนใหญ่จะถูกจัดเป็น รั้วจำกัดระยะห่าง (Distance Guard) ซึ่งไม่ได้ล้อมรอบพื้นที่อันตรายไว้ทั้งหมด แต่ป้องกันการเข้าถึงโดยอาศัยมิติและระยะห่างจากจุดอันตราย การกำหนดระยะห่างที่ถูกต้องจึงเป็นสิ่งจำเป็น
2.1.3 การป้องกันการปีนป่าย (Climbing Inhibition)
การออกแบบรั้วต้องพิจารณาและยับยั้งการปีนป่ายเท่าที่เป็นไปได้ในทางปฏิบัติ ซึ่งมักทำได้โดยการเลือกใช้วัสดุที่ไม่เอื้อต่อการเหยียบหรือการยึดเกาะ
2.2 มอก. 3950 เล่ม 2-2567: ข้อกำหนดเฉพาะสำหรับระบบหุ่นยนต์
เนื่องจากหุ่นยนต์อุตสาหกรรมมีความเสี่ยงและลักษณะการเคลื่อนที่ที่เป็นเอกลักษณ์ จึงต้องใช้มาตรฐานเฉพาะทาง นั่นคือ ISO 10218-2 ซึ่งในประเทศไทยได้กำหนดเป็น มอก. 3950 เล่ม 2-2567
มาตรฐานนี้เน้นเรื่อง ระบบและการบูรณาการของหุ่นยนต์ (Robot Systems and Integration) โดยกำหนดให้:
- ต้องมีการดำเนินการ การประเมินความเสี่ยง (Risk Assessment) และการลดความเสี่ยงที่เกี่ยวข้องกับระบบหุ่นยนต์ทั้งหมด (ข้อนี้สำคัญ ต้องเข้าใจตรงกันนะครับว่า ในขั้นตอนการออกแบบระบบและติดตั้งหุ่นยนต์หน้าที่การประเมินความเสี่ยงจะเป็นผู้วางระบบหรือผู้ติดตั้ง ส่วนการทบทวนการประเมินความเสี่ยงจะเป็นหน้าที่ของผู้ใช้งาน ดังนั้นการว่าจ้างผู้รับเหมาต้องแจ้งเงื่อนไขนี้ด้วย)
- การออกแบบระบบต้องรวมถึง รั้วป้องกันโดยรอบ (Perimeter Guarding) และอุปกรณ์ป้องกันการเข้าถึง (Access Control) เพื่อจำกัดการเข้าถึงของผู้ปฏิบัติงาน.
3. การออกแบบทางวิศวกรรม: กำหนดระยะห่างปลอดภัยและ Interlock
การติดตั้งรั้วนิรภัยที่ผิดพลาดที่สุดคือการกำหนด ระยะห่าง ที่ไม่ถูกต้อง และการใช้งานระบบ Interlock ที่ไม่เหมาะสม
3.1 การคำนวณระยะห่างปลอดภัย: ISO 13857 และ ISO 13855
รั้วนิรภัยต้องถูกติดตั้งในตำแหน่งที่ห่างจากพื้นที่อันตรายมากพอ เพื่อป้องกันไม่ให้ผู้ปฏิบัติงานสามารถเอื้อม (Reach) ผ่านช่องเปิดของรั้วหรือ เข้าถึง (Access) จุดอันตรายได้. การกำหนดระยะห่างนี้ต้องอ้างอิงถึง:
- ISO 13857 (Safety distances): กำหนดระยะห่างปลอดภัยเพื่อป้องกันอวัยวะส่วนบนและส่วนล่างของร่างกายมนุษย์เข้าถึงเขตอันตราย โดยคำนวณจากขนาดช่องเปิดของรั้วและระยะเอื้อมของร่างกาย
- ISO 13855 (Positioning of safeguards): สำหรับกรณีที่ใช้ร่วมกับอุปกรณ์ป้องกันแบบไวต่อการตรวจจับ (Sensing Protective Devices) เช่น ม่านแสงนิรภัย โดยจะต้องคำนวณระยะห่างเพื่อให้นำไปสู่การหยุดทำงานของหุ่นยนต์อย่างสมบูรณ์ก่อนที่ผู้ปฏิบัติงานจะเข้าถึงจุดอันตรายได้
การไม่ปฏิบัติตามมาตรฐานเหล่านี้อาจทำให้รั้วที่ติดตั้งอยู่ไม่มีประสิทธิภาพในการป้องกันเลย แม้จะดูแข็งแรงทางกายภาพก็ตาม
3.2 กลไกควบคุมการเข้าถึง: Interlocking Guard
รั้วส่วนที่ต้องมีการเข้าออก (เช่น ประตู) จะถูกจัดเป็น รั้วเคลื่อนย้ายได้ (Movable Guard) ซึ่งจะต้องติดตั้งควบคู่กับ อุปกรณ์เชื่อมต่อระหว่างกัน (Interlocking Devices) โดยอ้างอิงถึงมาตรฐาน ISO 14119 การทำงานมี 2 รูปแบบหลัก:
- Interlock Function: เมื่อเปิดประตู รั้วจะส่งสัญญาณให้หุ่นยนต์ หยุดการทำงาน (Stop Function) ทันที.
- Guard Locking: เป็นการล็อกประตูรั้วไว้ จนกว่า การเคลื่อนไหวที่เป็นอันตรายของหุ่นยนต์จะหยุดลงอย่างสมบูรณ์ หรือจนกว่าพลังงานที่เป็นอันตรายจะถูกปลดออกไปแล้ว (เช่น กรณีที่จำเป็นต้องรอให้หุ่นยนต์หยุดนิ่งสนิทก่อนการเข้าซ่อมบำรุง)
การติดตั้ง Interlock ต้องได้รับการออกแบบและทวนสอบ (Verified) เพื่อให้มั่นใจในระดับสมรรถนะความปลอดภัย (Performance Level – PL) ที่กำหนดโดยการประเมินความเสี่ยงของระบบหุ่นยนต์นั้น ๆ
4. องค์ประกอบเสริมเพื่อการใช้งานและการบำรุงรักษา
การออกแบบรั้วนิรภัยที่ยอดเยี่ยมต้องพิจารณาถึงความสะดวกในการใช้งานและการบำรุงรักษาไปพร้อมกับความปลอดภัย
4.1 การมองเห็นและวัสดุ (Viewing and Materials)
รั้วนิรภัยควรถูกออกแบบและสร้างขึ้นเพื่อให้ มองเห็นกระบวนการทำงานภายใน (Viewing) ได้อย่างเพียงพอ ซึ่งมีความสำคัญอย่างยิ่งในระบบหุ่นยนต์ที่ต้องมีการสังเกตการณ์การทำงาน การเลือกใช้วัสดุใส (เช่น โพลีคาร์บอเนต) ที่มีความแข็งแรงสูงและทนทานต่อแรงกระแทก จึงเป็นทางเลือกที่ได้รับความนิยม แต่ต้องไม่ส่งผลให้เกิดเงาหรือแสงวาบ (Shadows and stroboscopic effects) ที่เป็นอันตรายต่อผู้ใช้งาน
4.2 ความเข้ากันได้ทางสรีรศาสตร์ (Ergonomic Aspects)
แม้จะเป็นรั้วยึดถาวร แต่ในงานบำรุงรักษาบางครั้งก็จำเป็นต้องถอดชิ้นส่วนของรั้วออก ข้อกำหนดของ ISO 14120 จึงระบุว่า:
- ชิ้นส่วนของรั้วที่ถอดออกได้ควรอำนวยความสะดวกในการ ขนส่งและจัดการ (Handling) โดยมีขนาด น้ำหนัก และการออกแบบที่เหมาะสม.
- ควรมีการจัดเตรียม อุปกรณ์ยึดติดที่เหมาะสม สำหรับการขนส่งด้วยอุปกรณ์ยก (Lifting Device) หากชิ้นส่วนนั้นมีน้ำหนักมาก.
4.3 การป้องกันอันตรายอื่น ๆ
นอกจากอันตรายทางกลแล้ว รั้วนิรภัยที่ดีควรถูกออกแบบเพื่อป้องกันอันตรายอื่น ๆ ที่เกี่ยวข้องกับงานหุ่นยนต์ด้วย เช่น:
- รังสี (Radiation): หากระบบหุ่นยนต์เกี่ยวข้องกับงานเชื่อม (Welding) หรือเลเซอร์ ต้องเลือกวัสดุที่ป้องกันรังสีที่เป็นอันตราย.
- เสียง (Noise): วัสดุและโครงสร้างรั้วอาจต้องถูกออกแบบมาเพื่อ ลดเสียงและการสั่นสะเทือน
- สารอันตราย (Hazardous substances): รั้วอาจถูกออกแบบให้เป็นส่วนหนึ่งของระบบดูดอากาศเพื่อกักเก็บและกำจัดสารอันตราย
5. การตรวจสอบและการทวนสอบ (Verification and Validation)
การติดตั้งรั้วจะสมบูรณ์ก็ต่อเมื่อมีการ ทวนสอบ (Verification) ว่าการออกแบบและการสร้างเป็นไปตามข้อกำหนดด้านความปลอดภัยจริง การทวนสอบสามารถทำได้หลายวิธี รวมถึงการตรวจสอบด้วยสายตา การทดสอบจริง การวัดขนาด และการทบทวนเอกสาร ตารางการทวนสอบตามมาตรฐาน ISO 14120 ระบุชัดเจนว่าข้อกำหนดที่สำคัญที่สุดที่ต้องตรวจสอบ ได้แก่:
- การเข้าถึงเขตอันตรายเป็นไปได้ยากที่สุดหรือไม่
- รั้วมีความสามารถในการกักเก็บและทนทานต่อชิ้นส่วนที่ถูกเหวี่ยงหรือไม่
- ตำแหน่งของรั้วถูกต้องตาม ISO 13857 หรือไม่
6. ผลตอบแทนจากการลงทุนด้านความปลอดภัย (ROI)
การมองว่ารั้วนิรภัยเป็นเพียงค่าใช้จ่ายเป็นแนวคิดที่ล้าสมัย การลงทุนในระบบความปลอดภัยที่ถูกต้องตามมาตรฐาน มอก. 3950 เล่ม 2-2567 และ ISO 14120 ให้ผลตอบแทนที่ชัดเจน:
- การลด Downtime: อุบัติเหตุที่เกิดจากการเข้าถึงพื้นที่หุ่นยนต์โดยไม่ได้ตั้งใจมักนำไปสู่การหยุดสายการผลิตทั้งหมด การป้องกันทางกายภาพที่แข็งแกร่งช่วยให้มั่นใจได้ว่าหุ่นยนต์จะทำงานได้อย่างต่อเนื่อง
- การลดต้นทุนด้านกฎหมายและการประกันภัย: การปฏิบัติตามมาตรฐานสากลและมาตรฐานผลิตภัณฑ์อุตสาหกรรมช่วยลดความเสี่ยงทางกฎหมาย และอาจนำไปสู่การลดค่าเบี้ยประกันภัยได้ในระยะยาว
- การสร้างวัฒนธรรมความปลอดภัย: การแสดงความมุ่งมั่นด้านความปลอดภัยผ่านโครงสร้างพื้นฐานที่แข็งแกร่ง ช่วยสร้างความมั่นใจให้กับพนักงาน และส่งเสริมให้เกิดสภาพแวดล้อมการทำงานที่ปลอดภัยและมีประสิทธิภาพ
7. สรุป: การบูรณาการรั้วนิรภัยอย่างยั่งยืน
รั้วนิรภัยเป็นมากกว่าโครงสร้างโลหะ แต่คือ เสาหลักแรกของระบบความปลอดภัย ในการติดตั้งหุ่นยนต์อุตสาหกรรม วิศวกรและผู้บูรณาการระบบ (Integrators) ต้องเข้าใจถึงความแตกต่างและการประสานงานระหว่างมาตรฐาน ISO 14120 ที่เน้นการออกแบบเครื่องกำบังทั่วไป และ มอก. 3950 เล่ม 2-2567 (ISO 10218-2) ที่เน้นข้อกำหนดเฉพาะสำหรับหุ่นยนต์
การติดตั้งที่ประสบความสำเร็จคือการดำเนินการให้ครอบคลุม ดังนี้
- รั้วนิรภัยแบบยึดถาวร (Fixed Guards): ถูกต้องตามระยะห่าง (ISO 13857) และแข็งแรงทนทาน (ISO 14120)
- รั้วนิรภัยแบบเคลื่อนย้ายได้ (Movable Guards): ทำงานร่วมกับ Interlock และ Guard Locking (ISO 14119)
- การประเมินความเสี่ยง: เพื่อกำหนดระดับสมรรถนะความปลอดภัยที่เหมาะสม
การยกระดับความปลอดภัยในงานหุ่นยนต์อุตสาหกรรมจึงต้องเริ่มต้นที่การออกแบบรั้วนิรภัยที่เข้าใจด้านความปลอดภัย สอดคล้องตามมาตรฐาน และคำนึงถึงการใช้งานจริงควบคู่กันไป